Dự án thị giác máy tính thực tế cho người mới: Từ nhận diện đối tượng đến tự hành
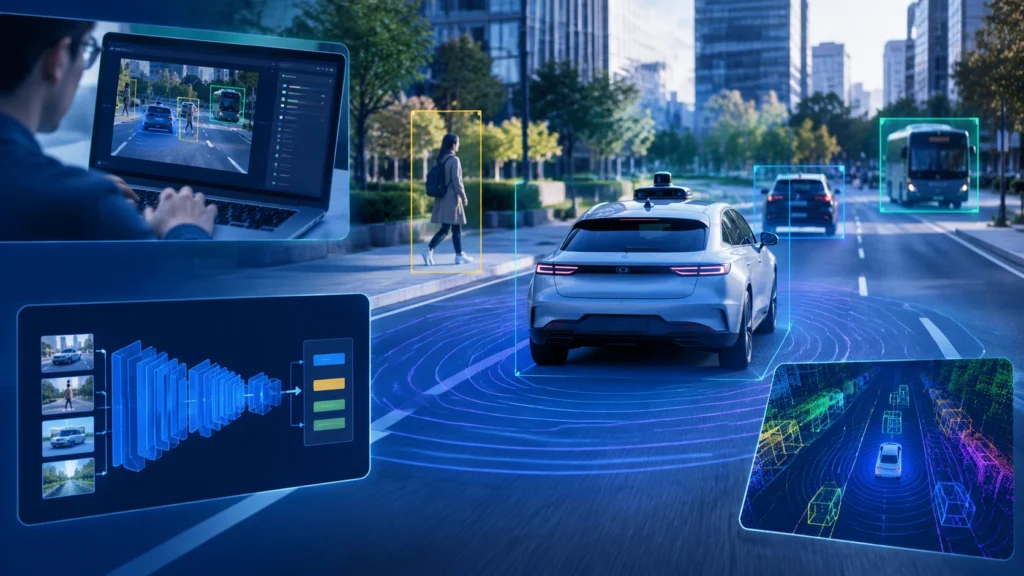
Trí tuệ nhân tạo trở nên hữu hình khi bạn có thể hướng camera vào thế giới và để phần mềm giải thích những gì nó nhìn thấy. Thị giác máy tính, một nhánh cốt lõi của AI, biến hình ảnh và video thành thông tin mà bạn có thể hành động. Trong hướng dẫn này, bạn sẽ khám phá các dự án thị giác máy tính thực tế cho người mới tiến triển từ nhận diện đối tượng cổ điển đến điều hướng tự hành, sử dụng bộ dữ liệu thực tế và quy trình thực hành có thể lặp lại trên máy tính xách tay.
Mục tiêu không phải là xây dựng một hệ thống hoàn hảo ngay lần đầu. Mục tiêu là hiểu cách máy học cách nhìn, dữ liệu đến từ đâu, công cụ nào dễ tiếp cận, và cách các dự án nhỏ tích lũy thành danh mục thể hiện năng lực thực sự.
Vì sao nên bắt đầu với các dự án thị giác máy tính thực tế
Các dự án thực tế giúp bạn thấy toàn bộ vòng lặp: thu thập dữ liệu, gán nhãn, lựa chọn mô hình, huấn luyện, đánh giá và triển khai. Bạn học cách đọc các chỉ số, xử lý sai sót, và biến mô hình thành thứ hữu ích. Bạn cũng học điều gì khả thi trên phần cứng hạn chế, điều quan trọng khi mới bắt đầu.
Quan trọng nhất, làm việc với bộ dữ liệu thực tế giúp xây dựng trực giác. Bạn bắt đầu nhận thấy ánh sáng, góc máy ảnh và mất cân bằng lớp ảnh hưởng đến hiệu năng như thế nào. Trực giác đó là thứ phân biệt bản demo sở thích với hệ thống đáng tin cậy.
Các khái niệm cốt lõi bạn sẽ dùng lại qua các dự án
- Hình ảnh và nhãn: Hình ảnh là lưới các giá trị pixel. Nhãn cho mô hình biết có gì trong hình ảnh hoặc nó nằm ở đâu.
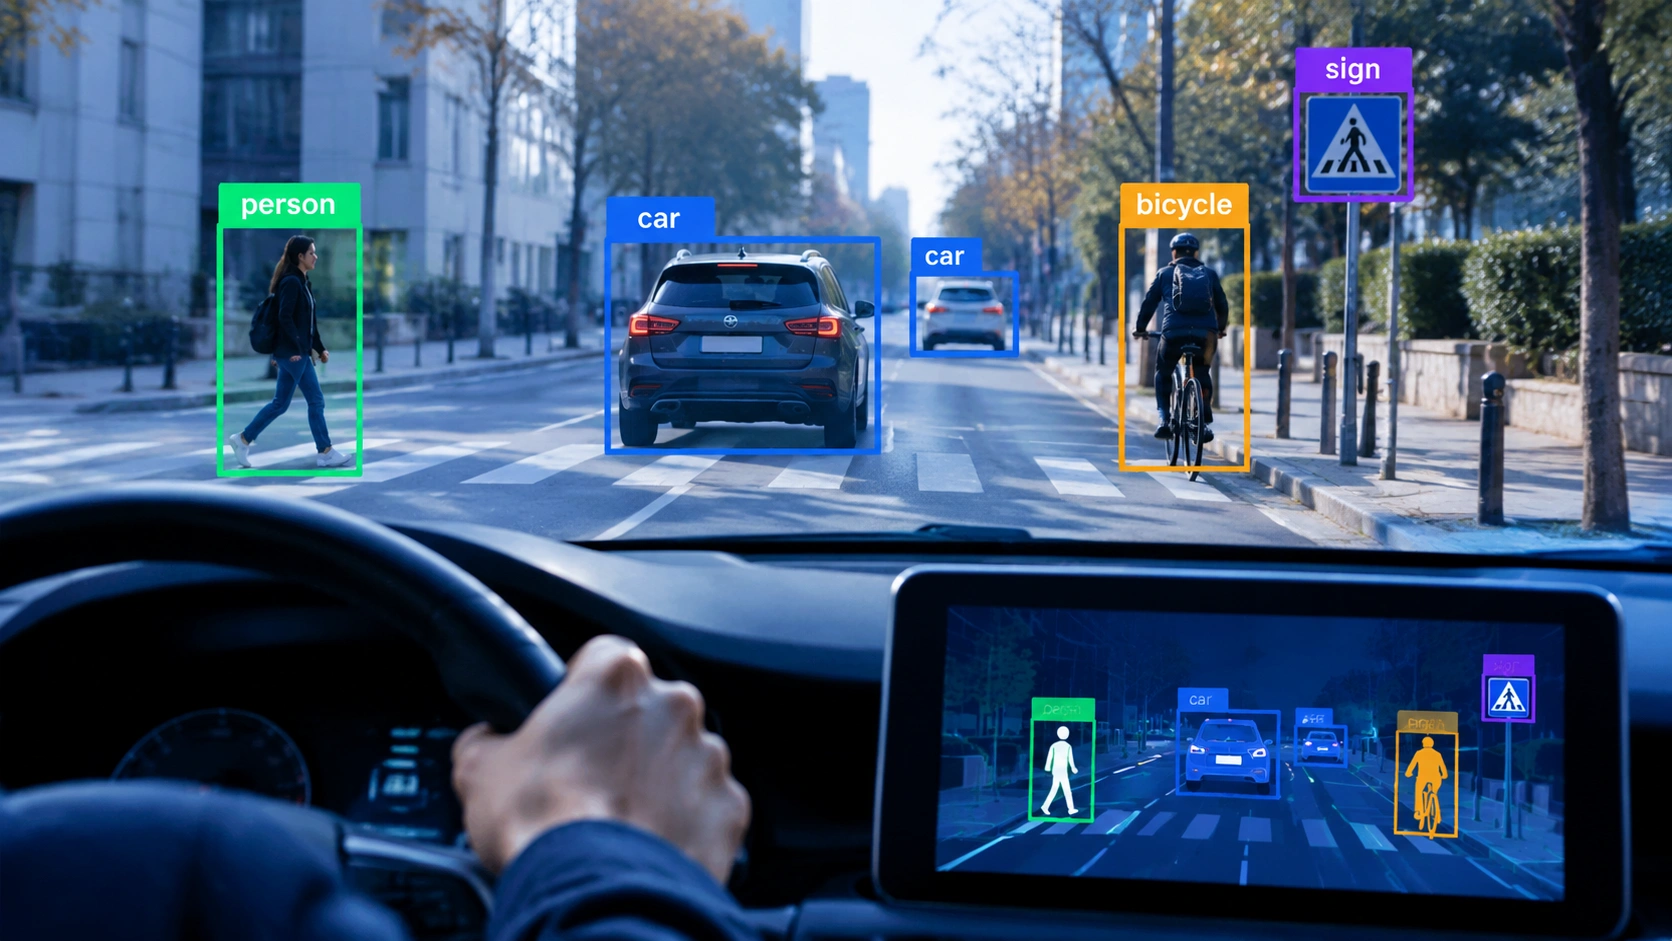
- Phân loại so với nhận diện so với phân vùng: Phân loại nêu tên những gì hiện diện. Nhận diện vẽ hộp giới hạn quanh đối tượng. Phân vùng khoanh vùng hình dạng đối tượng ở cấp pixel.
- Chia tập huấn luyện, kiểm định và kiểm thử: Bạn huấn luyện trên một tập, tinh chỉnh trên tập khác, và đo hiệu năng cuối trên tập giữ riêng để tránh overfitting.
- Tăng cường dữ liệu: Bạn áp dụng các thay đổi thực tế như cắt xén, đổi độ sáng và xoay nhẹ để mô hình tổng quát hóa tốt hơn.
- Chỉ số: Độ chính xác là chưa đủ. Bạn sẽ dùng precision, recall, mAP cho nhận diện, và IoU để hiểu mô hình thành công và thất bại ở đâu.
Dự án 1: Nhận diện đối tượng với COCO và Pascal VOC
Nhận diện đối tượng là dự án đầu tiên mạnh mẽ vì nó dạy bạn định vị đối tượng trong hình ảnh, không chỉ phân loại chúng. Hai bộ dữ liệu nổi tiếng giúp việc này khả thi:
- COCO (Common Objects in Context): Hơn 300.000 hình ảnh và 80 danh mục phổ biến như người, xe ô tô, ghế và chó. Nó bao gồm chú thích hộp giới hạn và được hỗ trợ rộng rãi bởi các framework hiện đại.
- Pascal VOC: Bộ dữ liệu nhỏ hơn với 20 danh mục và chú thích hộp giới hạn, hữu ích khi bạn muốn lặp nhanh hơn trên phần cứng hạn chế.
Một con đường thực tế là bắt đầu với mô hình được huấn luyện trước và tinh chỉnh nó trên một tập con của COCO hoặc Pascal VOC. Điều này giúp bạn thấy kết quả tốt mà không cần huấn luyện từ đầu. Bạn sẽ học cách điều chỉnh ngưỡng độ tin cậy, diễn giải non-max suppression, và đo mean Average Precision.
Về phần cứng, máy tính xách tay với GPU phổ thông có thể chạy suy luận và thậm chí tinh chỉnh các mô hình nhỏ hơn. Nếu bạn không có GPU, notebook trên đám mây là lựa chọn giá phải chăng cho các lần huấn luyện ngắn.
Điều nên thử đầu tiên
- Chạy suy luận trên một vài hình ảnh mẫu và kiểm tra các lớp được nhận diện cùng điểm độ tin cậy.
- Tinh chỉnh một bộ nhận diện nhẹ trên một tập con COCO nhỏ và so sánh hiệu năng trước và sau tinh chỉnh.
- Thử mô hình trên ảnh từ điện thoại để xem điều kiện thực tế thay đổi kết quả như thế nào.
Dự án 2: Nhận dạng biển báo giao thông với GTSRB
Nhận dạng biển báo giao thông là dự án phân loại tập trung với giá trị thực tế rõ ràng. German Traffic Sign Recognition Benchmark (GTSRB) cung cấp hơn 50.000 hình ảnh có nhãn trên hàng chục lớp biển báo, với ánh sáng và che khu��t đa dạng.
Bắt đầu với mạng nơ-ron tích chập hoặc mô hình thị giác nhẹ. Huấn luyện trên các tập chính thức, rồi đánh giá trên tập kiểm thử. Bạn sẽ nhanh chóng thấy mất cân bằng lớp và mờ ảnh ảnh hưởng đến dự đoán như thế nào, điều này thúc đẩy bạn cải thiện tiền xử lý và tăng cường dữ liệu.
Dự án này còn giới thiệu tư duy triển khai. Khi mô hình hoạt động tốt, bạn có thể xuất nó để chạy trên Raspberry Pi hoặc điện thoại, cho phép bạn thử phân loại thời gian thực trên các đoạn video ngắn.
Kỹ năng bạn sẽ xây dựng
- Thay đổi kích thước hình ảnh, chuẩn hóa và lựa chọn không gian màu để có đầu vào nhất quán.
- Phân tích ma trận nhầm lẫn để tìm biển báo nào bị nhầm và tại sao.
- Xuất mô hình và suy luận nhẹ cho thiết bị biên.
Dự án 3: Phát hiện người đi bộ và phương tiện cho ứng dụng an toàn
Phát hiện người đi bộ và xe cộ đưa bạn đến gần các hệ thống thực tế hơn. KITTI Vision Benchmark Suite cung cấp hình ảnh cấp đường phố với chú thích hộp giới hạn 2D và 3D cho ô tô, người đi bộ và người đi xe đạp. Nó được sử dụng rộng rãi trong nghiên cứu lái xe tự hành và dữ liệu dễ tiếp cận cho người mới muốn học nhận diện vượt qua các ví dụ đơn giản.
Bạn có thể huấn luyện bộ nhận diện trên KITTI để hiểu cách mô hình xử lý che khuất một phần, khoảng cách thay đổi và điều kiện thời tiết khác nhau. Dự án này tự nhiên dẫn đến thảo luận về recall cho các hệ thống quan trọng về an toàn và tại sao false negative quan trọng hơn false positive trong một số trường hợp sử dụng.
Dự án 4: Hiểu làn đường và bố cục đường
Phát hiện làn đường là bước tiến tới điều hướng tự hành. Mặc dù có nhiều bộ dữ liệu làn đường, bộ BDD100K từ Berkeley cung cấp tập lớn và đa dạng các cảnh lái xe với chú thích làn đường và thuộc tính lái xe. Bạn có thể bắt đầu với các mô hình phân vùng dự đoán pixel làn đường rồi chuyển các pixel đó thành các đường cong làn đường đơn giản.
Dự án này dạy bạn cách chuyển từ dự đoán pixel sang suy luận hình học. Nó cũng làm nổi bật sự khác biệt giữa nhận thức và điều khiển: phát hiện làn đường không giống như quyết định cách đánh lái.
Dự án 5: Điều hướng tự hành với AirSim và CARLA
Khi bạn đã quen với nhận diện và phân vùng, bạn có thể khám phá điều hướng tự hành trong môi trường mô phỏng. AirSim, xây dựng trên Unreal Engine, và CARLA, trình mô phỏng lái xe nguồn mở, cung cấp môi trường thực tế nơi bạn có thể thử nhận thức và lập kế hoạch cùng nhau.
Một điểm khởi đầu đơn giản là theo làn đường. Bạn kết hợp mô hình nhận thức xác định đường hoặc làn đường với bộ điều khiển cơ bản điều chỉnh đánh lái để giữ giữa đường. Từ đó, bạn có thể thêm phát hiện biển báo dừng, nhận dạng đèn giao thông và tránh chướng ngại vật.
Mô phỏng có giá trị vì nó cho phép bạn thất bại an toàn và thu thập dữ liệu riêng. Bạn có thể thay đổi thời điểm trong ngày, thời tiết và mật độ giao thông để kiểm tra mô hình mà không cần rời bàn làm việc.
Mẹo tiến bộ
- Bắt đầu với đường thẳng và vạch kẻ rõ ràng trước khi thêm khúc cua và giao lộ.
- Ghi lại dự đoán và tín hiệu điều khiển để bạn xem lại lỗi và tinh chỉnh quy trình.
- Dùng quy tắc đơn giản trước, rồi thay bằng chính sách học được khi bộ dữ liệu tăng trưởng.
Một quy trình lặp lại cho người mới
Mỗi dự án đều được hưởng lợi từ quy trình nhất quán. Bắt đầu với vấn đề rõ ràng và baseline nhỏ. Chọn bộ dữ liệu được tài liệu hóa tốt và sử dụng rộng rãi, để bạn so sánh kết quả và tìm hướng dẫn từ cộng đồng. Huấn luyện mô hình đơn giản, đánh giá trên tập giữ riêng, và kiểm tra thất bại. Sau đó lặp: cải thiện chất lượng dữ liệu, điều chỉnh tăng cường, và thử mô hình mạnh hơn chỉ khi pipeline dữ liệu đã vững.
Giữ nhật ký dự án. Ghi lại bạn đã thay ��ổi gì, điều gì cải thiện, và điều gì không. Theo thời gian, thói quen này xây dựng tài liệu tham khảo cá nhân giúp các dự án tương lai nhanh hơn và đáng tin cậy hơn.
Công cụ và thư viện giữ mọi thứ đơn giản
- PyTorch và torchvision: API rõ ràng cho bộ dữ liệu, biến đổi và mô hình được huấn luyện trước.
- Ultralytics YOLO: Lựa chọn thực tế để huấn luyện nhận diện và suy luận nhanh.
- OpenCV: Cần thiết cho xử lý hình ảnh, trực quan hóa và I/O video.
- Roboflow: Hỗ trợ quản lý bộ dữ liệu, chú thích và định dạng xuất.
- Jupyter hoặc Google Colab: Môi trường dễ tiếp cận cho thử nghiệm và chia sẻ kết quả.
Các bẫy phổ biến và cách tránh
- Overfitting: Nếu độ chính xác huấn luyện cao nhưng kiểm định thấp, giảm độ phức tạp mô hình hoặc cải thiện tính đa dạng của dữ liệu.
- Rò rỉ dữ liệu kiểm thử: Luôn giữ tập kiểm thử sạch, không bao giờ dùng để tinh chỉnh.
- Bỏ qua mất cân bằng lớp: Dùng trọng số lớp hoặc lấy mẫu lại để các lớp hiếm không bị bỏ qua.
- Đuổi SOTA quá sớm: Một baseline đơn giản dạy bạn nhiều hơn mô hình phức tạp mà bạn không thể gỡ lỗi.
Từ dự án đến danh mục
Khi hoàn thành hai hoặc ba dự án, đóng gói chúng rõ ràng. Viết tóm tắt vấn đề ngắn, mô tả bộ dữ liệu, hiển thị các chỉ số chính, và đưa vào một vài kết quả hình ảnh. Giải thích bạn sẽ cải thiện gì tiếp theo. Nhà tuyển dụng và cộng tác viên coi trọng lập luận rõ ràng và đánh giá trung thực hơn kết quả ấn tượng nhưng mờ đục.
Bằng cách tiến từ nhận diện đối tượng trên COCO hoặc Pascal VOC, qua phân loại biển báo giao thông với GTSRB, phát hiện người đi bộ và phương tiện với KITTI, hiểu làn đường với BDD100K, và cuối cùng điều hướng tự hành trong AirSim hoặc CARLA, bạn xây dựng một câu chuyện mạch lạc. Bạn chứng minh rằng bạn có thể biến hình ảnh thành quyết định, và rằng bạn hiểu các bước cẩn thận cần thiết để làm cho những quyết định đó đáng tin cậy trong thế giới thực.